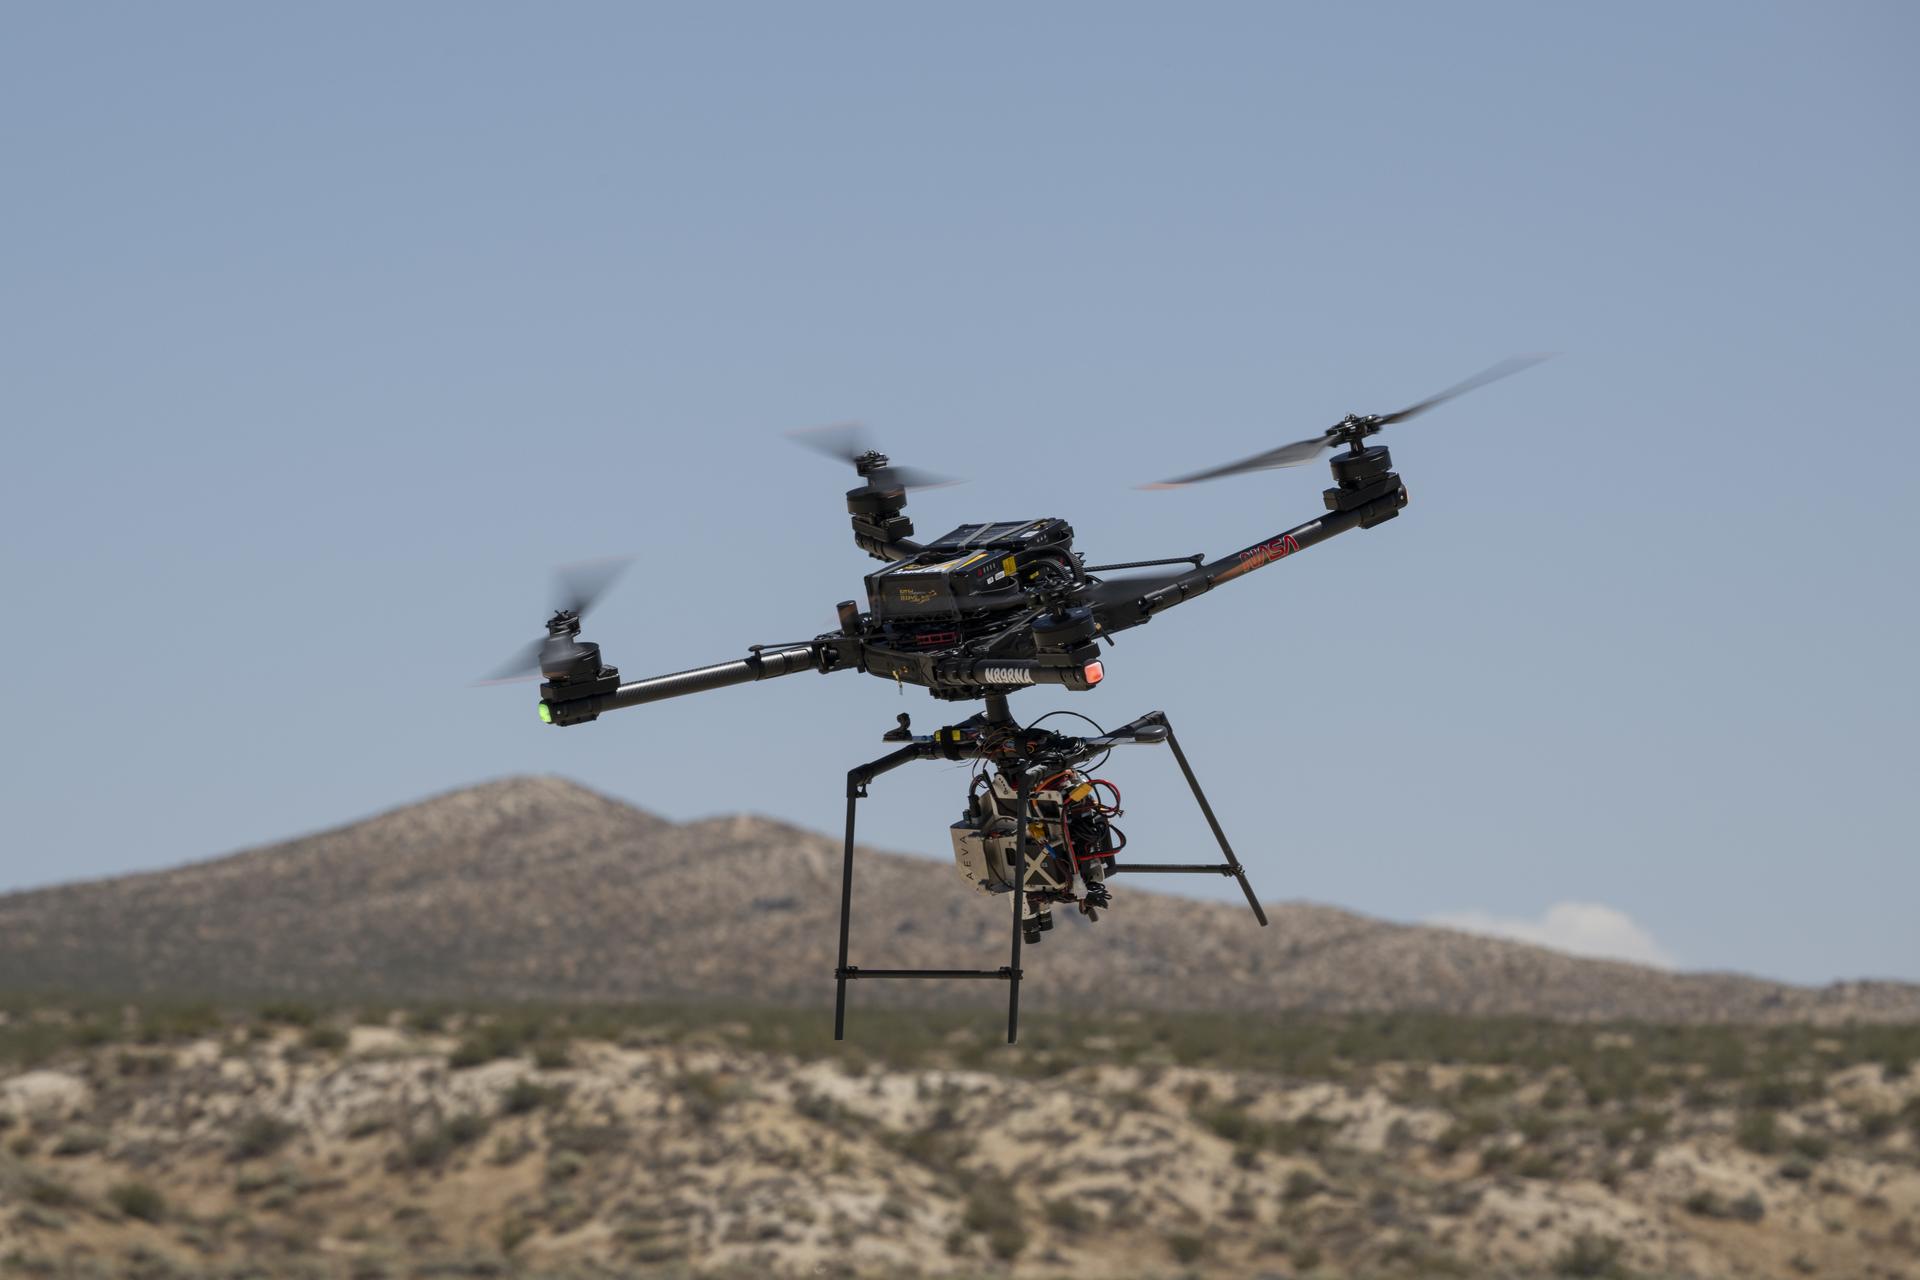
La NASA difundió este miércoles 4 de noviembre el resultado de una prueba de navegación diseñada para que futuras naves puedan identificar lugares seguros de aterrizaje en la Luna y otros destinos. Un dron Alta-X equipado con el sistema SPLICE completó maniobras que simularon un descenso lunar el 27 de agosto, en California. La demostración se hizo en la Tierra y representa un avance de desarrollo tecnológico, no un aterrizaje realizado en otro planeta.
El ensayo tuvo lugar en Rogers Dry Lake, cerca del Centro de Investigación de Vuelo Armstrong, en Edwards. El equipo llevaba una combinación de sensores, capacidad de procesamiento y herramientas de guiado para observar el terreno y evaluar posibles puntos de descenso. La lógica del sistema es detectar si el lugar elegido presenta riesgos y, en ese caso, conducir al vehículo hacia una alternativa más segura.
SPLICE es la sigla del proyecto de capacidades integradas para un aterrizaje seguro y preciso. Sus instrumentos producen mapas digitales de elevación a partir de datos de sensores y mediciones láser. Con esa información, el sistema puede reconocer características de la superficie y analizar obstáculos. La importancia de esa evaluación está en la última parte del descenso, cuando una nave necesita decidir dónde apoyarse y no solamente conocer su posición general respecto de un destino.
El desarrollo fue realizado por investigadores del Centro Espacial Johnson, en Houston, junto con especialistas de Armstrong, responsables de integrar, ensayar y hacer volar la carga tecnológica en el dron. Durante junio y julio se verificaron aspectos necesarios para esa integración, entre ellos las comunicaciones, el manejo de datos, la telemetría y el funcionamiento de las órdenes entre el equipo de navegación y la aeronave. Esas comprobaciones precedieron a las maniobras de descenso informadas ahora.
Davis Adams, responsable del proyecto, señaló que el vuelo reunió casi una década de trabajo y elevó el grado de madurez de la tecnología. Según su evaluación, la validación puede servir tanto para aplicaciones terrestres como para futuras misiones robóticas y tripuladas a la Luna o Marte. Ese potencial todavía requiere integración en vehículos y misiones concretas: el resultado del dron muestra una capacidad probada en un entorno terrestre, con un alcance distinto al de una operación espacial completa.
La documentación técnica del proyecto describe varios componentes que trabajan juntos. Un instrumento de navegación láser estima velocidad y altura a partir de las señales que rebotan en la superficie. Otro sistema construye una representación tridimensional del área de aterrizaje y permite identificar rocas grandes o pendientes. Una computadora reúne los datos y ejecuta los cálculos de navegación y detección de peligros. Las cámaras, a su vez, pueden comparar imágenes tomadas durante el descenso con mapas cargados previamente para ayudar a determinar la ubicación.
La combinación busca ampliar los lugares a los que pueden llegar las misiones. Zonas cercanas a cráteres, rocas o superficies irregulares pueden tener interés científico y exigir una selección más precisa del punto de contacto. La NASA indicó que ha trabajado con proveedores comerciales de vehículos lunares para incorporar distintas versiones de estas capacidades. La información obtenida durante el desarrollo alimenta ese trabajo, sin que el anuncio de este miércoles identifique una nueva misión contratada para utilizar el sistema completo.
El programa Flight Opportunities acompañó pruebas anteriores que permitieron avanzar en el desarrollo. Entre los antecedentes mencionados están un ensayo de trayectoria de aterrizaje en 2019 y demostraciones de sensores de precisión en 2020. Ahora, el resultado con el Alta-X aporta evidencia sobre el funcionamiento integrado de navegación y guiado, una de las condiciones necesarias para trasladar estas herramientas desde los ensayos hasta futuros vehículos de exploración.